mcb19
Publiczenitesolar/mcb19
Loading 3D model… large boards can take a moment.
MCB19


Módulo Carregamento das Baterias 2019
Embarcação Guarapuvu II
Equipe Zênite Solar
LICENSES
- All firmware (unless otherwise noted), is licensed under GPL-3.0 or any later version
- All hardware is licensed under CERN-OHL-S v2 or any later version
Sobre
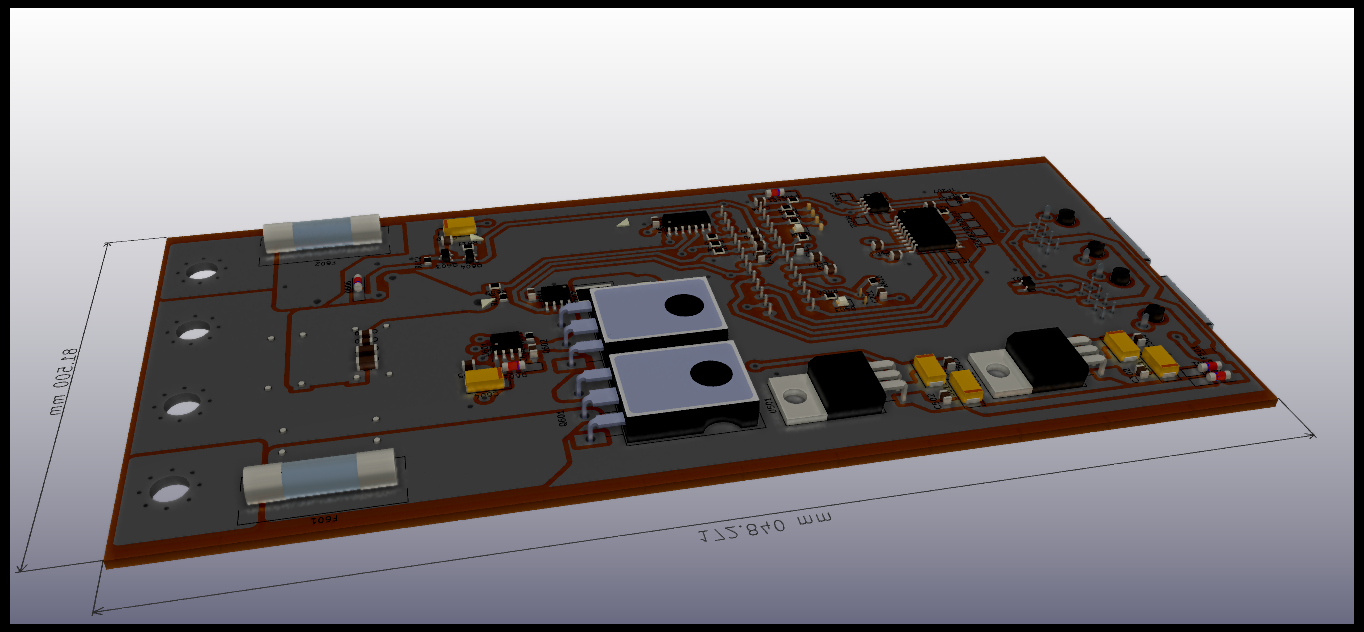
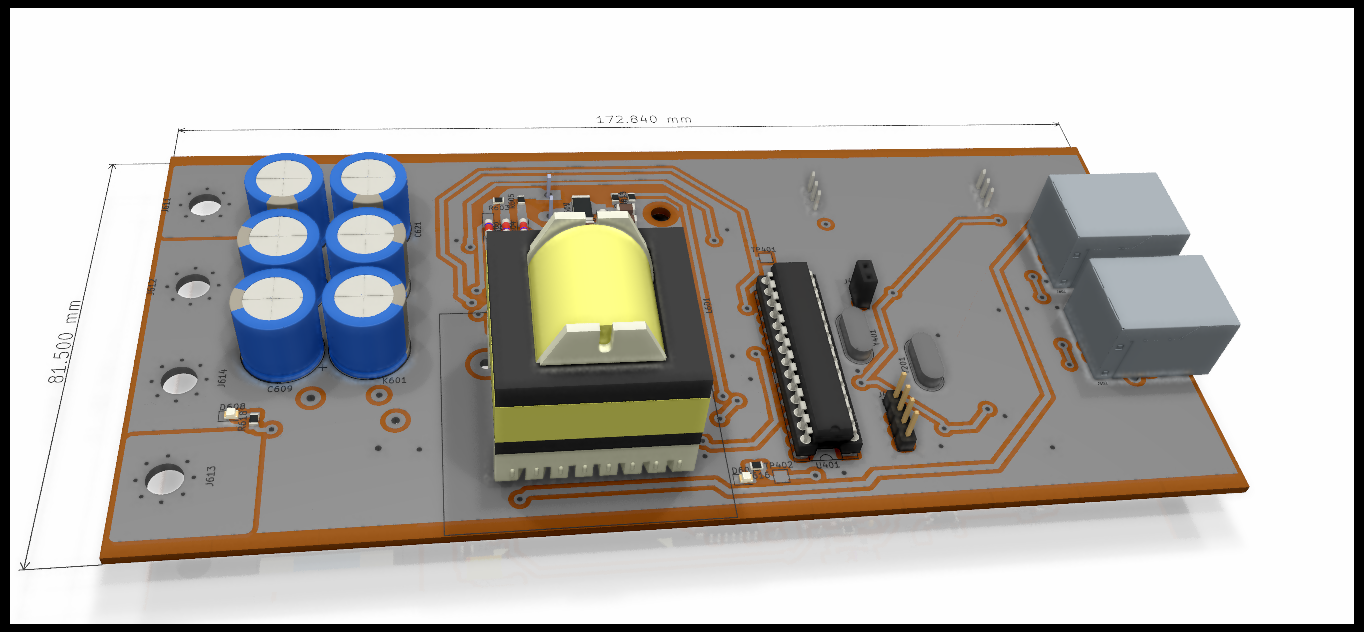
Este módulo é responsável por carregar e gerenciar a carga da bateria auxiliar (rádio e bombas de porão) e da bateria extra (direção elétrica) a partir da energia da bateria principal.
Requisitos
-
Carregar a bateria
-
Carregar por CC e CV
- Controlar a tensao com controlador PI em cascata com controlador PI de corrente.
-
Proteções
- Sobrecorrente na entrada e saída
- Curto-circuito na entrada e saída
- Sobre/sub-tensão na entrada e saída
- Não permitir corrente da saída para a entrada: Um relé em série com a carga é usado para permitir a leitura da tensão na saída antes de entregar corrente para ela, seguindo as seguintes regras:
- Somente ligar o relé da saída quando o sistema estiver em regime (sem oscilações na entrada ou na saída).
- Somente ligar o relé da saída quando a tensão na bateria estiver em niveis dentro do esperado.
-
-
Monitoramento do estado das baterias
- Enviar pela rede CAN:
- Corrente de carga
- Tensão da bateria
- Tensão da bateria principal
- Enviar pela rede CAN:
Abordagens
- Especificação do conversor
- Tensão de entrada: 30-50V
- Corrente de saida: 8A
- Tensão de saida: 10-15V
Como no sistema, a tensão da bateria principal (entrada) será sempre maior que a tensão a tenão da bateria extra/auxiliar (saída), foi escolhido projetar um conversor estatico CC-CC Buck, com chaveamento síncrono (dois mosfets) para maior obter eficiencia.
Projeto do Buck
- Para as condições especificadas anteriormente foram escolhidos:
- Capacitor de saida: 200uF
- Indutor de saida 300uH
- Controlador
- Por sua simplicidade de implementação e por permitir ajustes empíricos, controladores PI foram escolhidos para controlar tanto a tensão de saída quanto a corrente de saída.
- Simulações
- Para a simulação foi usado o programa Psim pois ele oferece a simulação de bloco C onde foi possivel simular de uma forma simplificada o comportamento do atmega328p, alem de ter ferramentas para controle.
- Hardware
- Para o design da Placa de circuito impresso (PCB) foi utilizado o software KiCad por ser uma ferramenta OpenSource. A PCB foi fabricada usando transferencia termica.
É importante a utilização de snubber para amortecer os picos de tensão nas chaves
- Firmware
- A cada interrupção do ADC é chamada a função de controle. Ao finalizar a maquina de estados é executada onde as mensagens CAN são enviadas e recebidas.
src/conf.h
Configurações gerais do sistema
//#Definições do conversor
#define VO_SETPOINT 	13.2
#define IO_MAX      	8
#define VI_MIN      	21
src/adc.c
No arquivo adc.c são lidos os valores dos ADCs e convertidos a valores "humanos", tambem é chamada a função de controle
- Coeficientes de linearização
- Com estes coeficientes é convertido o valor lido pelo ADC em uma unidade de medida
    static const float vi_coeff = 0.06582490575070313f;
    static const float vo_coeff = 0.06717781789490249f;
    static const float io_coeff = 0.01599315004f;
src/control.c
No arquivo control.c é executado o algoritmo de controle (PiVo em cascata com PiIo), para sintonizar o controlador tem que mudar as constantes Kp e Ti
/*          PI CONTROL ALGORITHM - SERIES IMPLEMENTATION
** /desc    Algoritimo para Controlador Proporcional Integrativo Diferencial.
**  ref1:
https://e2e.ti.com/cfs-file/__key/communityserver-discussions-components-files/902/PI-controller-equations.pdf

** /var r é o valor desejado para a saída, o 'set-point'.
** /var y é o valor da saída.
** /ret     retorna a ação de controle u.
*/
inline float piVo(float r, float y){
    // PI CONFIGURATIONS:
    const float Kp = 0.5;           // analog series proportional gain
    const float Ti = 0.1;          // analog series integration period
    const float Ts = PERIOD;        // digital sampling period

    // INTERNAL CONSTANTS COMPUTATION:
    const float a0 = -Kp;           // IIR coefficient for old sample
    const float a1 = Kp*(1+Ts/Ti);  // IIR coefficient for new sample

    // CONTROLLER STATIC VARIABLES
    static float e0 = 0;            // old error
    static float e1 = 0;            // new error
    static float u = 0;             // control action

    // Compute error:
    e0 = e1;
    e1 = r -y;

    // Compute control action:
    u += + a1*e1 + a0*e0;

    return u;
}

inline float piIo(float r, float y){
    // PI CONFIGURATIONS:
    const float Kp = 0.001;         // analog series proportional gain
    const float Ti = 0.001;         // analog series integration period
    const float Ts = PERIOD;        // digital sampling period

    // INTERNAL CONSTANTS COMPUTATION:
    const float a0 = -Kp;           // IIR coefficient for old sample
    const float a1 = Kp*(1+Ts/Ti);  // IIR coefficient for new sample

    // CONTROLLER STATIC VARIABLES
    static float e0 = 0;            // old error
    static float e1 = 0;            // new error
    static float u = 0;             // control action

    // Compute error:
    e0 = e1;
    e1 = r -y;

    // Compute control action:
    u += + a1*e1 + a0*e0;

    // Anti windup
    if(u < D_MIN)           u = D_MIN;
    else if(u > D_MAX)      u = D_MAX;

    return u;
}
src/machine.c
No arquivo machine.c é executada a maquina de estados
inline void machine_run(void)
{
    if(print_adc){ print_infos(); print_adc = 0;}

    if(machine_clk){
        machine_clk = 0;

        if(error_flags.all){
            print_system_flags();
            print_error_flags();
            print_infos();
            set_state_error();
        }

        switch(state_machine){
            case STATE_INITIALIZING:
                task_initializing();

                break;
            case STATE_IDLE:
                task_idle();

                break;
            case STATE_RUNNING:
                task_running();
                #ifdef CAN_ON
                    can_app_task();
                #endif /* CAN_ON */

                break;
            case STATE_ERROR:
                task_error();

            case STATE_RESET:
            default:
                task_reset();
                break;
        }
    }
}
No comments yet. Be the first to ask about this board.